智能路线规划配置教程2
路线规划功能是在接单端列出已接订单的取送点顺序,可以帮助骑手提高工作效率、节省成本、增加收入,并提升配送服务的质量和用户满意度。这个顺序是一个看起来挺简单,但却是使用了多种算法和技术的综合性功能。参考了美团三百多页的算法原理,根据谷歌的VRP 的“最佳路线”解决方案,使用Python语言开发了...
更新于 2025年10月30日
码科跑腿平台运营者
路线规划功能是在接单端列出已接订单的取送点顺序,可以帮助骑手提高工作效率、节省成本、增加收入,并提升配送服务的质量和用户满意度。这个顺序是一个看起来挺简单,但却是使用了多种算法和技术的综合性功能。
参考了美团三百多页的算法原理,根据谷歌的VRP 的“最佳路线”解决方案,使用Python语言开发了这个路线规划功能。

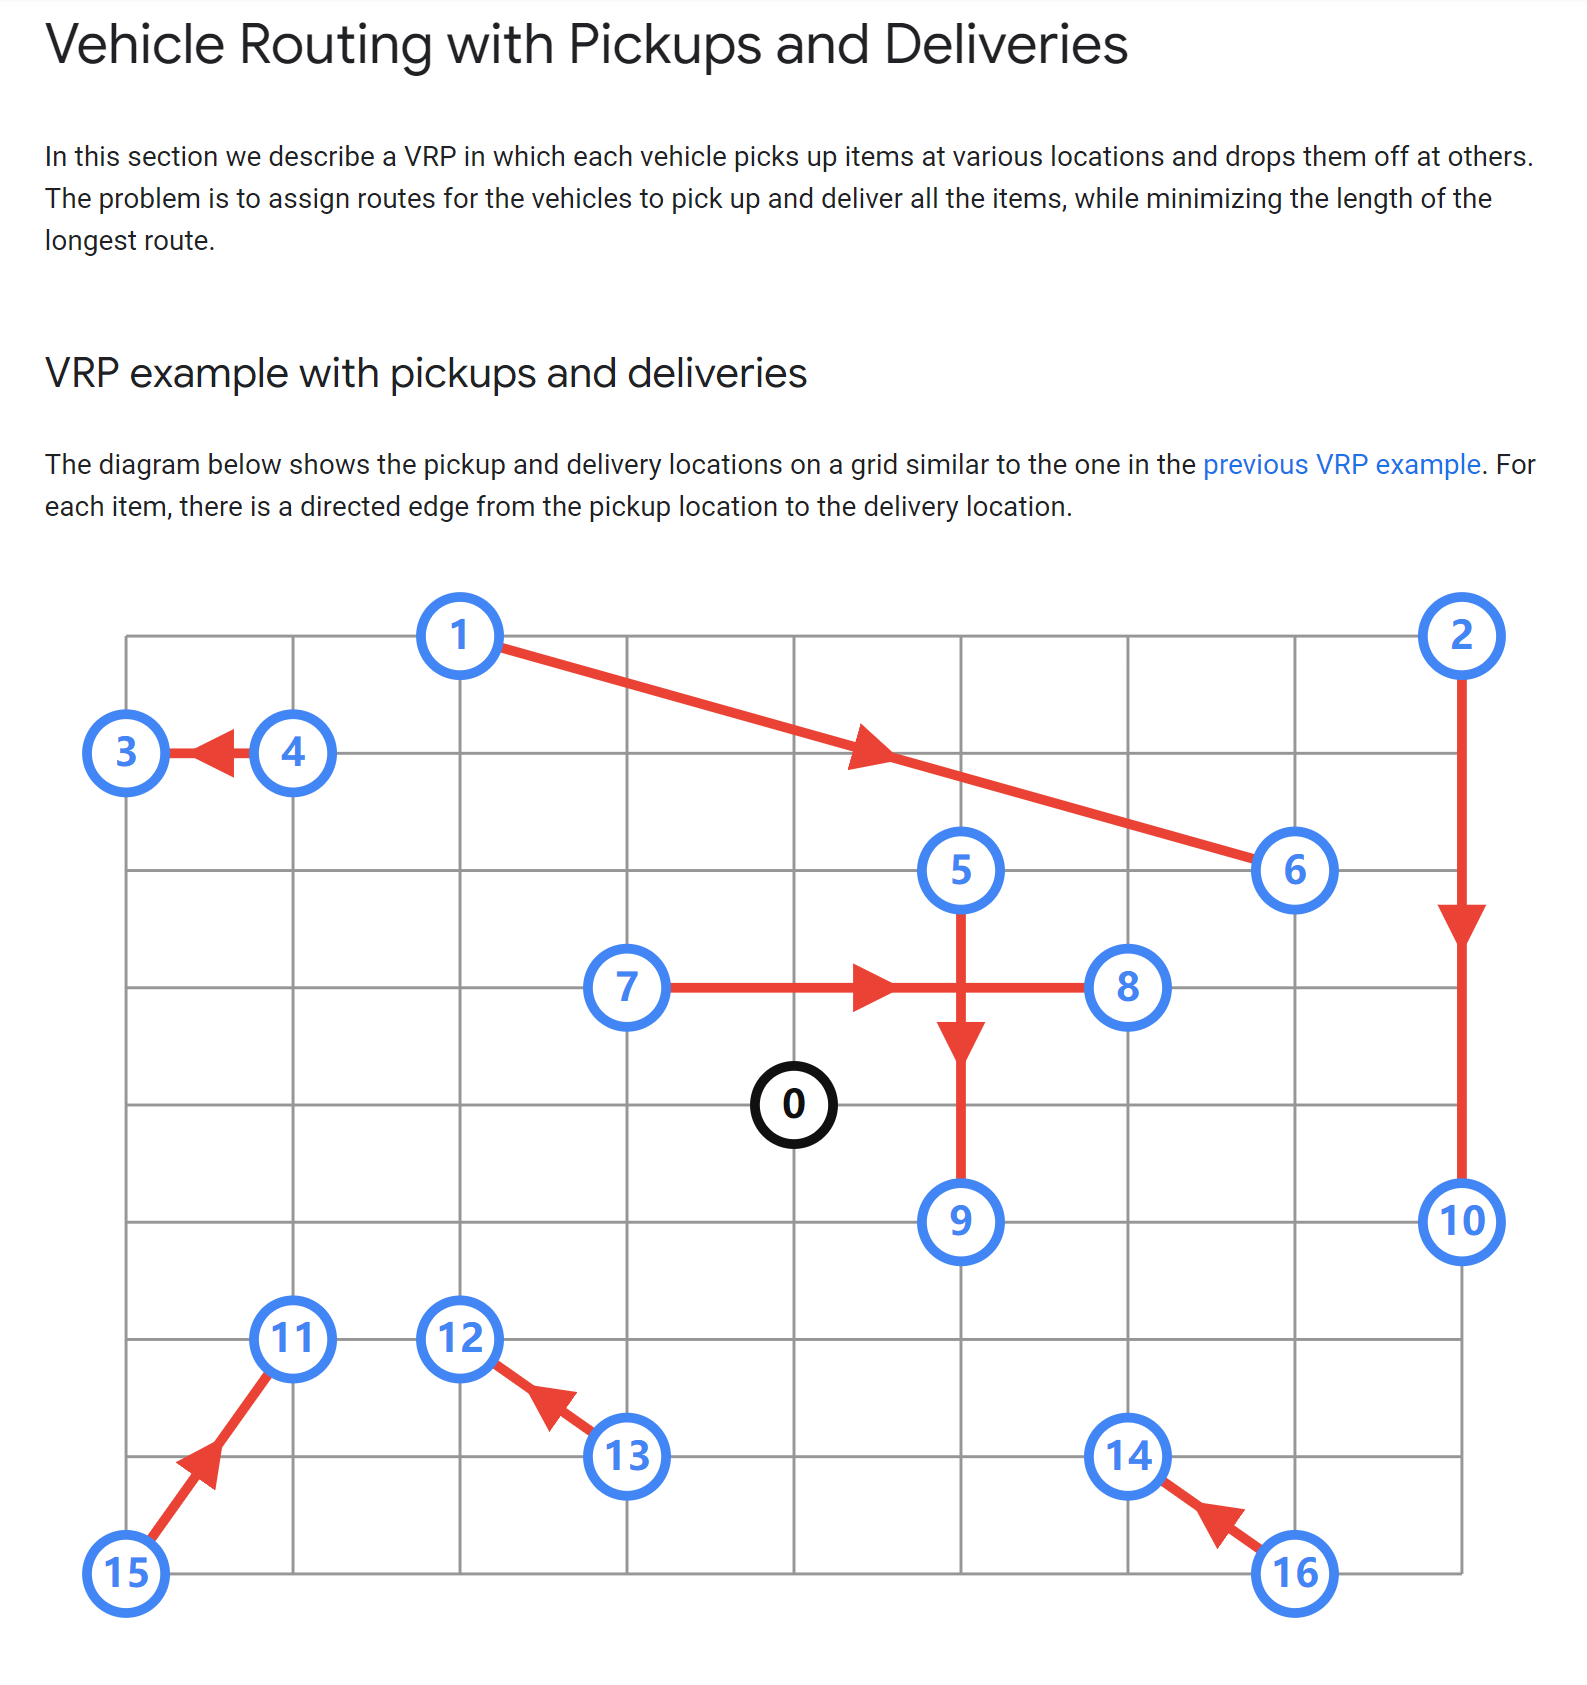
配置步骤如下:
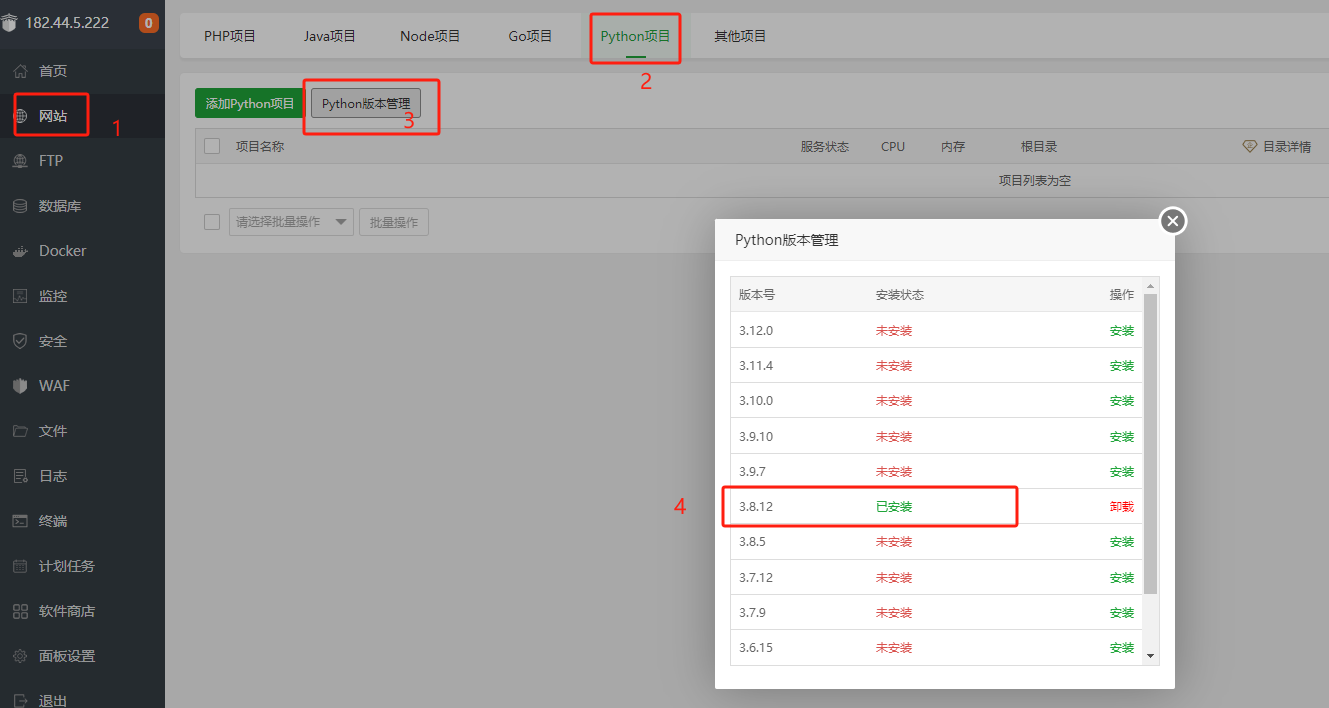
1、宝塔安装Python版本3.8.12

2、复制以下路径至系统后台->系统配置->python路径

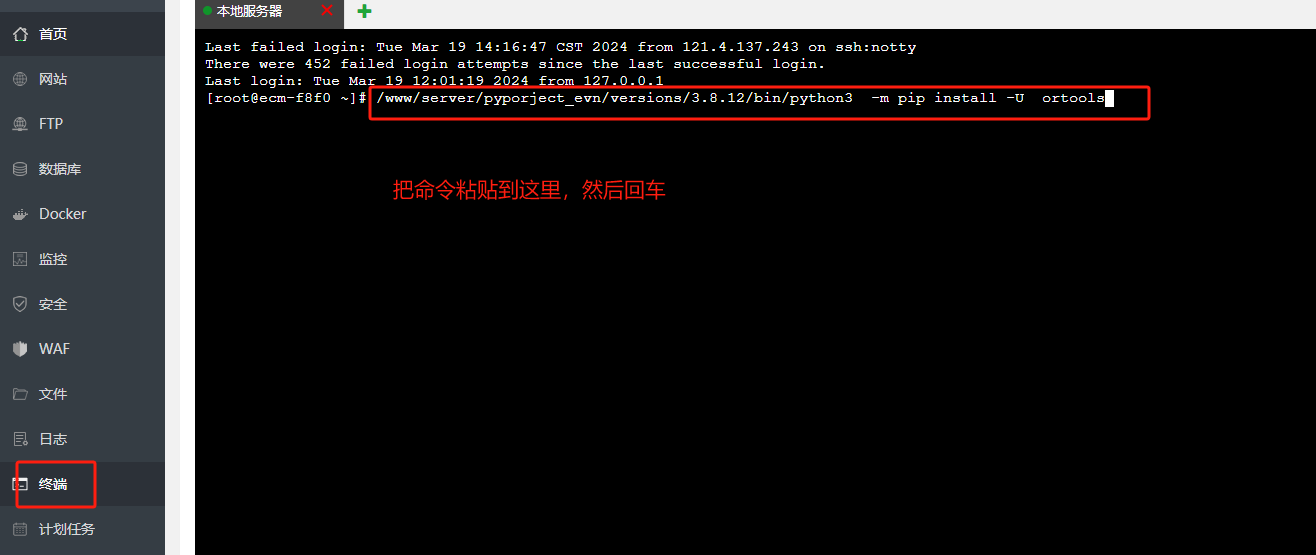
3、在宝塔终端执行命令
登录宝塔,打开终端,执行以下命令:
4、宝塔php7.4删除禁用函数shell_exec
宝塔后台--软件商店,找到php-7.4,然后点“设置”,在“禁用函数”里删除“shell_exec”

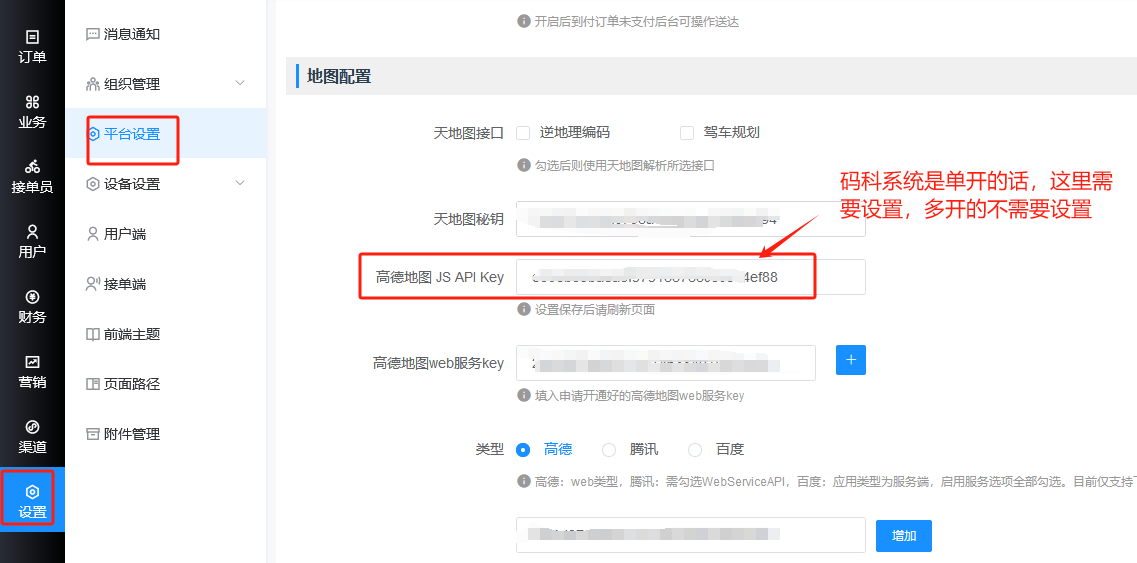
5、检查系统后台-设置->平台设置->高德地图 JS API Key是否配置
单开系统,需要填上高德地图 JS API Key
多开系统,不需要填。
6、系统后台打开智能路线规划开关
系统后台->设置->接单端->其他设置->智能路线规划开关打开

继续阅读